Capítulo 1 — Conceptos Fundamentales¶
1.8 — Geometría Analítica¶
La geometría analítica traduce figuras en ecuaciones, y ecuaciones en figuras: es un diccionario entre dos lenguajes que dicen lo mismo.
Hasta ahora toda la geometría de este libro vivió en una sola dimensión: la recta real, con la distancia del §1.1 que usamos en las desigualdades del §1.7. Esta sección da el paso a dos dimensiones. Cada punto del plano se describirá con un par de números reales, y con eso las figuras geométricas se podrán describir con ecuaciones. Es la idea de Descartes y de Fermat en el siglo XVII: una circunferencia, que para Euclides era una figura, pasa a ser también el conjunto solución de una ecuación, y las preguntas geométricas se vuelven preguntas algebraicas.
§1. El plano cartesiano¶
Un par ordenado \((a, b)\) es un par de números en el que importa el orden: \((a, b) = (c, d)\) significa que \(a = c\) y \(b = d\). Así, \((1, 2)\) y \((2, 1)\) son pares distintos. El conjunto de todos los pares ordenados de números reales se denota \(\mathbb{R}^2\):
Para darle a \(\mathbb{R}^2\) una imagen geométrica, trazamos en el plano dos rectas perpendiculares, cada una con su escala de números reales como la recta del §1.1: el eje \(x\), horizontal, y el eje \(y\), vertical. Se cortan en el origen, que corresponde al \(0\) de ambas. Por cada punto \(P\) del plano trazamos la perpendicular al eje \(x\) y la perpendicular al eje \(y\). Los números que marcan esas perpendiculares sobre cada eje son las coordenadas de \(P\): la primera, \(x\), se llama abscisa, y la segunda, \(y\), ordenada, y escribimos \(P = (x, y)\). Recíprocamente, cada par \((x, y)\) determina un único punto. Esta correspondencia entre puntos y pares es el punto de partida de la geometría analítica: desde aquí, identificamos el plano con \(\mathbb{R}^2\) y hablamos indistintamente del punto o del par.
Los ejes dividen el resto del plano en cuatro regiones, los cuadrantes, numerados en sentido antihorario a partir del que contiene los puntos con ambas coordenadas positivas. Los puntos que están sobre los ejes no pertenecen a ningún cuadrante.
Recordatorio. Un punto del plano es un par ordenado \((x, y)\) de números reales; \((a, b) = (c, d)\) significa \(a = c\) y \(b = d\).
§2. La distancia entre dos puntos¶
Sobre la recta, el §1.1 definió la distancia entre \(a\) y \(b\) como \(|b - a|\). En el plano, la distancia se obtiene combinando esa idea con el teorema de Pitágoras de la geometría euclidiana.
Proposición. La distancia entre \(P_1 = (x_1, y_1)\) y \(P_2 = (x_2, y_2)\) es
Demostración. Comencemos con un hecho sobre números reales: para todo real \(u\), \(\sqrt{u^2} = |u|\). En efecto, \(|u|\) es no negativo y su cuadrado es \(u^2\), porque \(|u|\) es \(u\) o \(-u\) y \((-u)^2 = u^2\); por la unicidad de la raíz del §1.2, \(|u|\) es la raíz cuadrada de \(u^2\).
Si \(y_1 = y_2\), los dos puntos están sobre una misma recta horizontal y su distancia es la distancia entre sus abscisas, \(|x_2 - x_1|\). La fórmula da \(\sqrt{(x_2 - x_1)^2} = |x_2 - x_1|\), y coincide. El caso \(x_1 = x_2\) es análogo. En el caso general, consideremos el punto auxiliar \(Q = (x_2, y_1)\). El segmento \(P_1Q\) es horizontal y mide \(|x_2 - x_1|\); el segmento \(QP_2\) es vertical y mide \(|y_2 - y_1|\). Como son perpendiculares, \(P_1\), \(Q\) y \(P_2\) forman un triángulo rectángulo cuya hipotenusa es \(P_1P_2\), y por el teorema de Pitágoras,
El lado derecho es no negativo, porque es una suma de cuadrados, y la distancia también lo es; por la unicidad de la raíz, \(d(P_1, P_2)\) es la raíz cuadrada del lado derecho. \(\blacksquare\)
La demostración usa un teorema de la geometría euclidiana, el de Pitágoras, que no se deduce de los axiomas de \(\mathbb{R}\). Por eso, desde aquí adoptamos la fórmula como definición de la distancia en \(\mathbb{R}^2\). La proposición garantiza que esa definición coincide con la distancia de la geometría euclidiana, y a partir de ahora todas las demostraciones sobre distancias en el plano serán algebraicas.
Ejemplo. La distancia entre \((1, -2)\) y \((4, 2)\) es \(\sqrt{(4 - 1)^2 + (2 - (-2))^2} = \sqrt{9 + 16} = 5\).
Recordatorio. \(d(P_1, P_2) = \sqrt{(x_2 - x_1)^2 + (y_2 - y_1)^2}\): el teorema de Pitágoras aplicado a las diferencias de coordenadas.
§3. El punto medio¶
El punto medio del segmento que une \(P_1 = (x_1, y_1)\) y \(P_2 = (x_2, y_2)\) es el punto del segmento que está a la misma distancia de ambos extremos. Sus coordenadas son los promedios de las coordenadas de los extremos.
Proposición. Sea \(M = \left(\dfrac{x_1 + x_2}{2}, \dfrac{y_1 + y_2}{2}\right)\). Entonces
Demostración. Las diferencias de coordenadas entre \(P_1\) y \(M\) son \(\frac{x_1 + x_2}{2} - x_1 = \frac{x_2 - x_1}{2}\) y, del mismo modo, \(\frac{y_2 - y_1}{2}\). Por la fórmula del §2,
donde usamos que \(\sqrt{\frac{s}{4}} = \frac{\sqrt{s}}{2}\) para \(s \ge 0\), por la propiedad del cociente de radicales del §1.2. Las diferencias entre \(M\) y \(P_2\) son \(\frac{x_2 - x_1}{2}\) y \(\frac{y_2 - y_1}{2}\), las mismas, de modo que \(d(M, P_2)\) da el mismo valor. \(\blacksquare\)
La proposición dice que \(M\) equidista de \(P_1\) y de \(P_2\), y que \(d(P_1, M) + d(M, P_2) = d(P_1, P_2)\). En la geometría euclidiana, los puntos cuyas distancias a los extremos suman exactamente la longitud del segmento son los puntos del segmento; por lo tanto, \(M\) está sobre el segmento y es su punto medio.
Ejemplo. El punto medio del segmento que une \((1, -2)\) y \((4, 2)\) es \(\left(\frac{5}{2}, 0\right)\), y su distancia a cada extremo es \(\frac{5}{2}\), la mitad de \(5\).
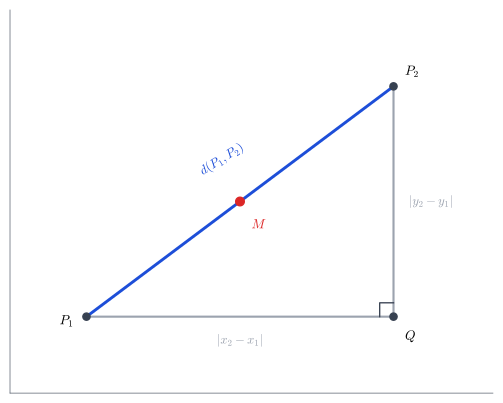
Figura 1.4 — El triángulo rectángulo \(P_1QP_2\) de la demostración del §2, con el punto medio \(M\) del §3 marcado sobre la hipotenusa.
Recordatorio. El punto medio tiene por coordenadas los promedios de las coordenadas de los extremos, y está a la mitad de la distancia de cada uno.
§4. La circunferencia¶
Una circunferencia de centro \((h, k)\) y radio \(r > 0\) es el conjunto de los puntos del plano que están exactamente a distancia \(r\) del centro. Con la fórmula del §2, esa definición geométrica se convierte en una ecuación.
Proposición (ecuación canónica de la circunferencia). Un punto \((x, y)\) pertenece a la circunferencia de centro \((h, k)\) y radio \(r\) si y solo si
Demostración. Por definición, \((x, y)\) pertenece a la circunferencia si y solo si \(d\big((x, y), (h, k)\big) = r\), es decir, \(\sqrt{(x - h)^2 + (y - k)^2} = r\). Por la proposición del §1.5 sobre ecuaciones con radicales, esta igualdad vale si y solo si \((x - h)^2 + (y - k)^2 = r^2\) y \(r \ge 0\). Como \(r > 0\), la segunda condición se cumple siempre, y queda la ecuación del enunciado. \(\blacksquare\)
Aquí elevar al cuadrado no agrega soluciones, y el §1.5 dice por qué: el lado derecho, \(r\), no es negativo.
Muchas veces la ecuación no aparece en su forma canónica sino desarrollada, como \(x^2 + y^2 + Dx + Ey + F = 0\). Para recuperar el centro y el radio completamos el cuadrado, como en el §1.3, una vez en cada variable. Como \(x^2 + Dx = \left(x + \frac{D}{2}\right)^2 - \frac{D^2}{4}\), y lo mismo con \(y\), la ecuación equivale a
No toda ecuación de esta forma es una circunferencia. Llamemos \(c\) al número del lado derecho. Si \(c > 0\), la ecuación es la de la circunferencia de centro \(\left(-\frac{D}{2}, -\frac{E}{2}\right)\) y radio \(\sqrt{c}\). Si \(c = 0\), una suma de dos cuadrados vale cero solo si ambos valen cero, porque cada uno es no negativo (§1.3), y el único punto que la satisface es \(\left(-\frac{D}{2}, -\frac{E}{2}\right)\). Si \(c < 0\), ningún punto la satisface, porque una suma de cuadrados no es negativa.
Ejemplo. Consideremos \(x^2 + y^2 - 6x + 4y + 9 = 0\). Agrupando y completando el cuadrado en cada variable,
El lado derecho es positivo: la ecuación es la de la circunferencia de centro \((3, -2)\) y radio \(\sqrt{4} = 2\). En cambio, \(x^2 + y^2 - 6x + 4y + 14 = 0\) lleva a \((x - 3)^2 + (y + 2)^2 = -1\), que no tiene ninguna solución.
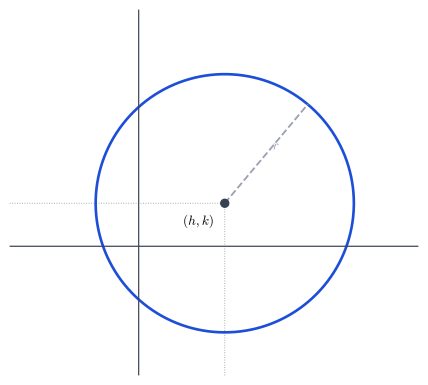
Figura 1.5 — Circunferencia de centro \((h,k)\) y radio \(r\): "distancia al centro igual a \(r\)" escrito en símbolos.
Recordatorio. \((x - h)^2 + (y - k)^2 = r^2\) es "distancia al centro igual a \(r\)" escrito en símbolos. La forma general se lleva a la canónica completando el cuadrado, y solo es una circunferencia si el lado derecho resulta positivo.
§5. Simetría¶
Llamamos curva al conjunto de puntos \((x, y)\) del plano que satisfacen una ecuación en \(x\) e \(y\); la gráfica de la ecuación. Una curva es simétrica respecto del eje \(y\) si, para cada punto \((x, y)\) de la curva, también \((-x, y)\) está en ella. Es simétrica respecto del eje \(x\) si, para cada \((x, y)\), también lo está \((x, -y)\), y simétrica respecto del origen si también lo está \((-x, -y)\). Geométricamente, \((-x, y)\) es el reflejo de \((x, y)\) en el eje \(y\), \((x, -y)\) su reflejo en el eje \(x\), y \((-x, -y)\) el punto opuesto a través del origen.
Estas condiciones se comprueban con álgebra. El punto \((-x, y)\) satisface la ecuación de la curva exactamente cuando \((x, y)\) satisface la ecuación que resulta de reemplazar \(x\) por \(-x\). Por lo tanto, si al hacer ese reemplazo se obtiene una ecuación equivalente a la original, la curva es simétrica respecto del eje \(y\). Del mismo modo, el reemplazo de \(y\) por \(-y\) decide la simetría respecto del eje \(x\), y el de ambas a la vez, la simetría respecto del origen.
Ejemplos. En \(y = x^2\), reemplazar \(x\) por \(-x\) da \(y = (-x)^2 = x^2\), la misma ecuación: la curva es simétrica respecto del eje \(y\). En \(y = x^3\), reemplazar \(x\) por \(-x\) e \(y\) por \(-y\) da \(-y = -x^3\), que equivale a \(y = x^3\): la curva es simétrica respecto del origen. La circunferencia \(x^2 + y^2 = r^2\) tiene las tres simetrías, porque cualquiera de los reemplazos deja la ecuación igual, ya que \((-a)^2 = a^2\).
Las tres simetrías no son independientes. Si una curva es simétrica respecto de los dos ejes, también lo es respecto del origen: de \((x, y)\) pasamos a \((-x, y)\) por la simetría respecto del eje \(y\), y de ahí a \((-x, -y)\) por la simetría respecto del eje \(x\).
Recordatorio. Reemplazar \(x\) por \(-x\) prueba la simetría respecto del eje \(y\); \(y\) por \(-y\), respecto del eje \(x\); ambas a la vez, respecto del origen. La curva es simétrica cuando la ecuación resultante es equivalente a la original.
Con puntos, distancias y curvas ya traducidos al lenguaje algebraico, conviene hacer una pausa metodológica antes de continuar: la sección siguiente examina qué papel cumplen las calculadoras graficadoras y el software en este mismo trabajo, y qué cuidados exige delegar en ellos.